自动驾驶多任务感知系统
Reading follows project access rules; attachments and credentials cannot currently be downloaded.
功能介绍
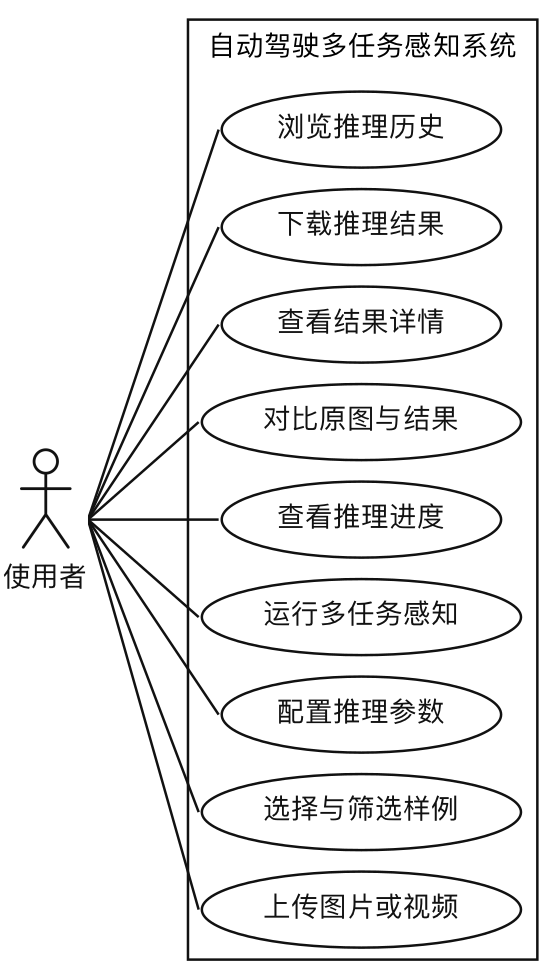
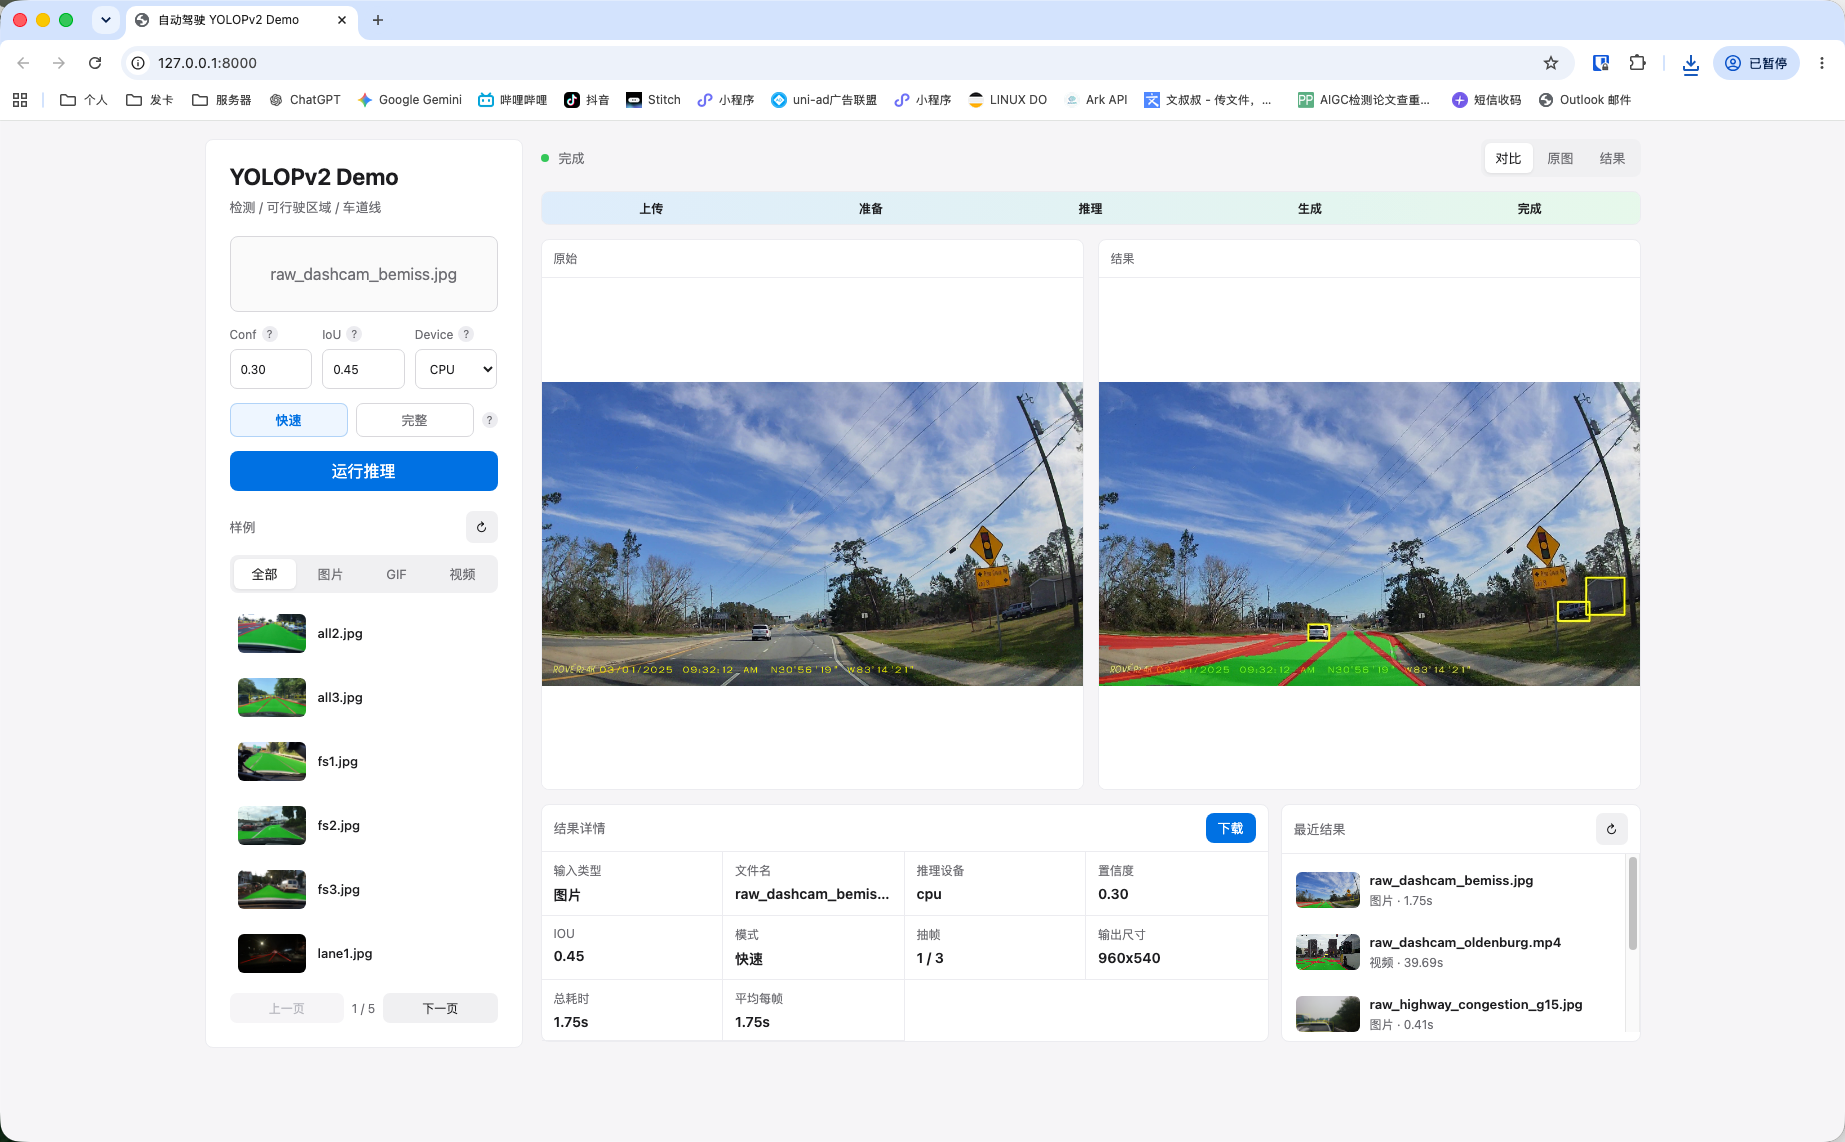
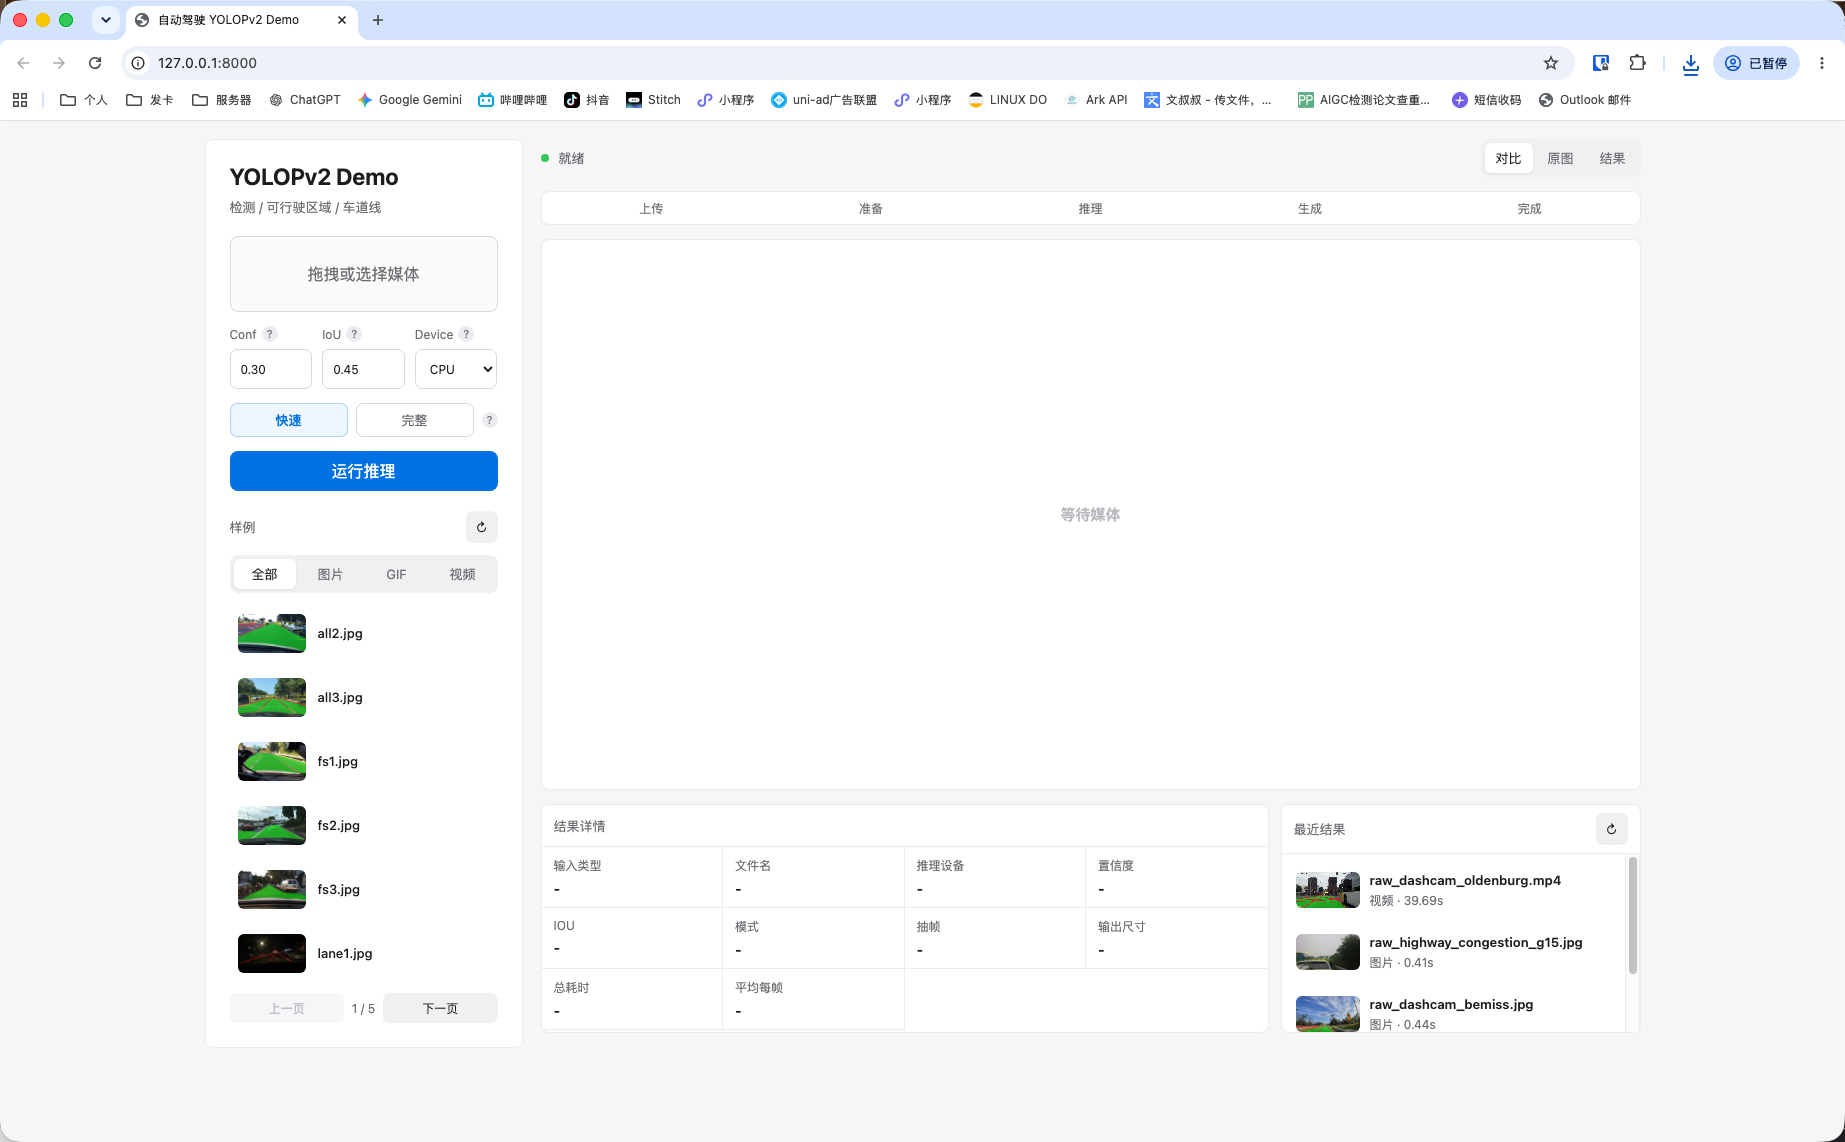
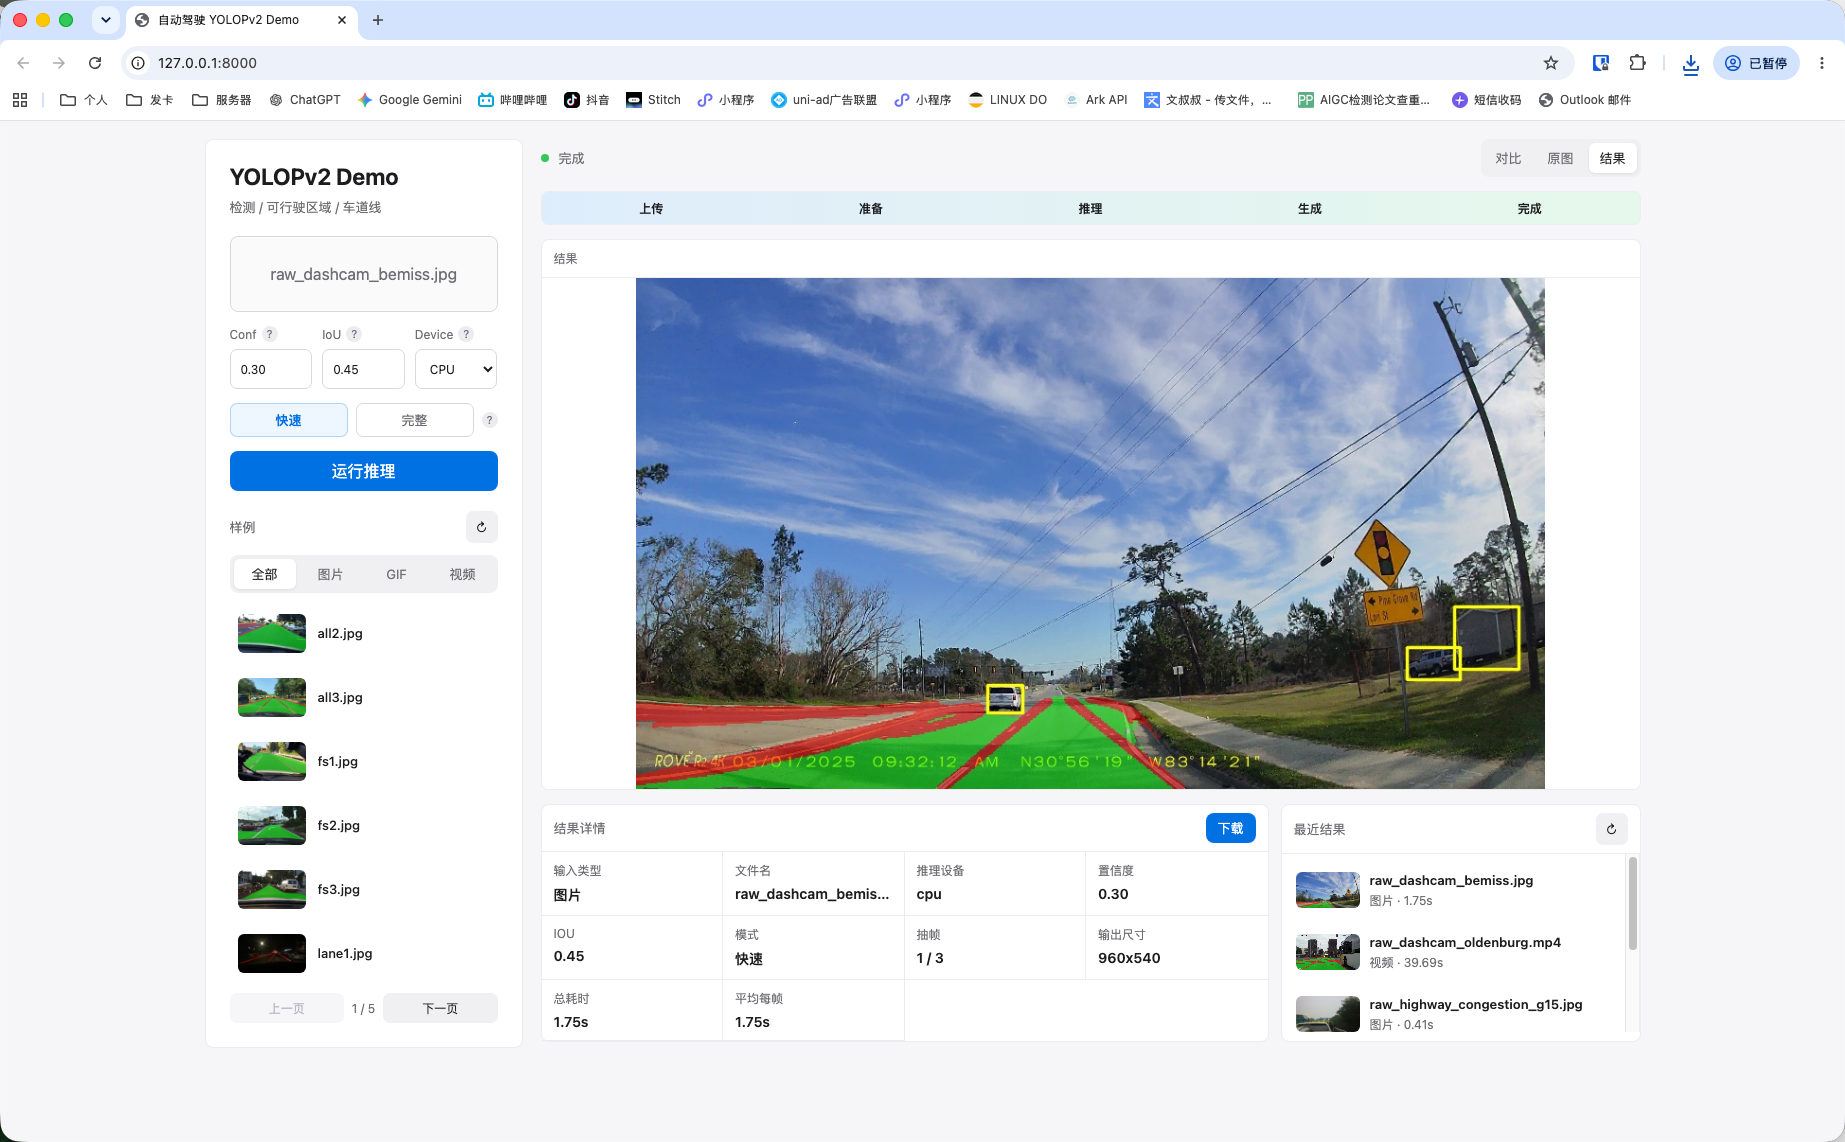
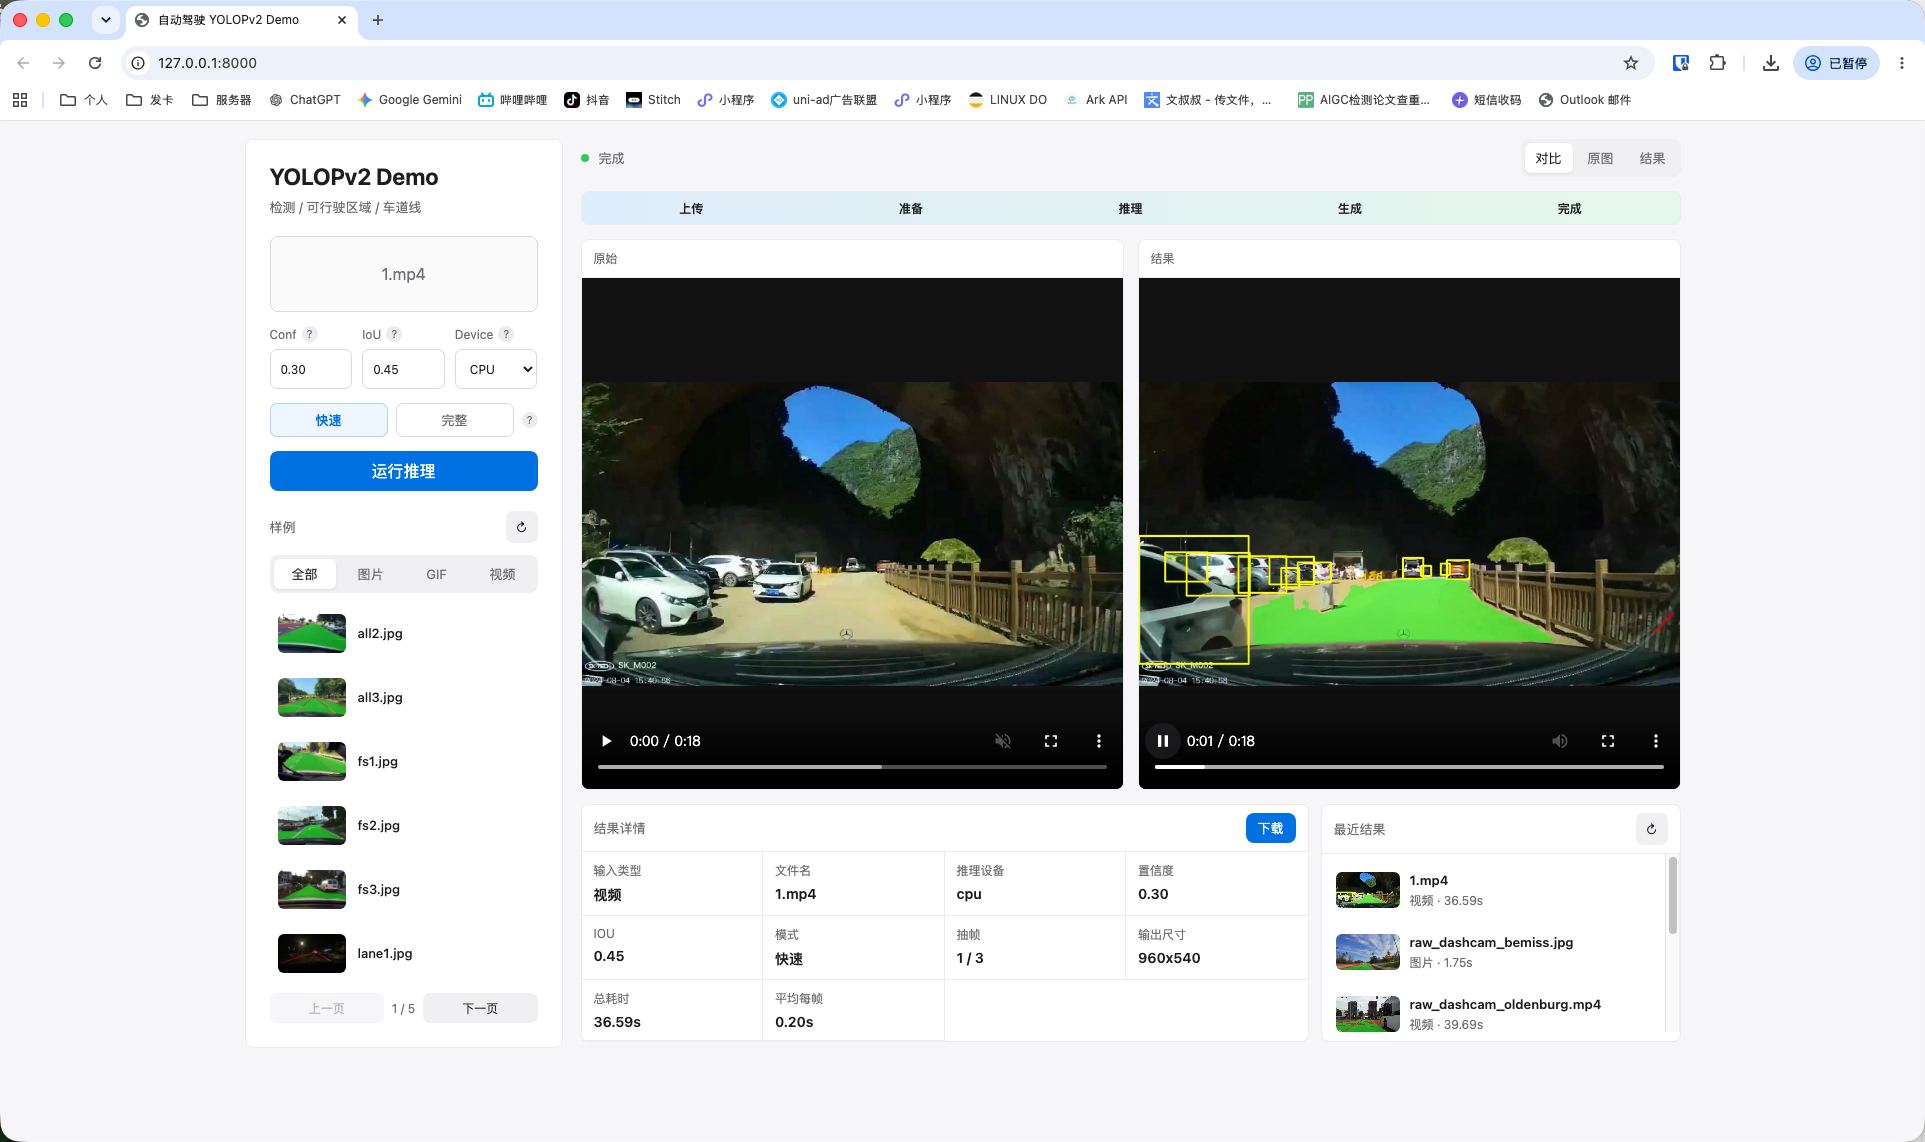
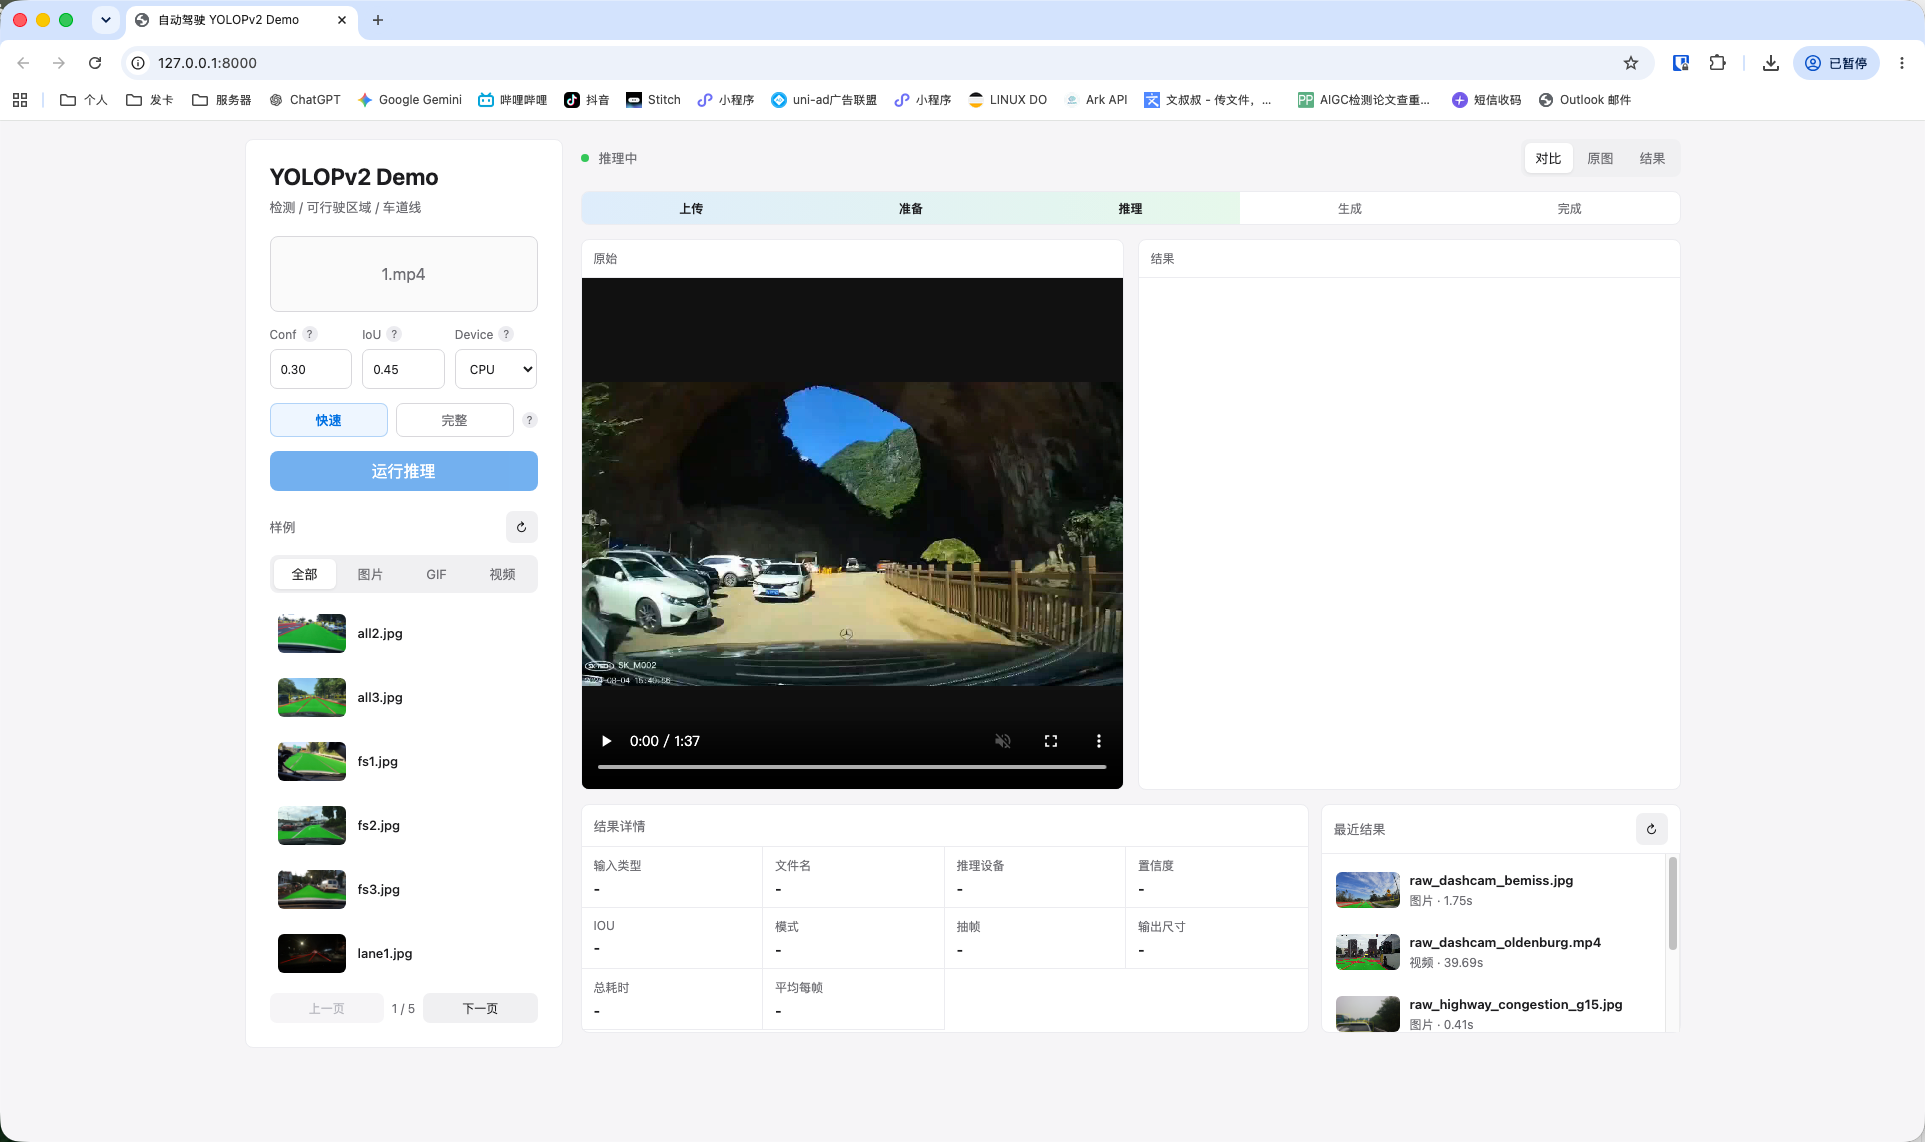
自动驾驶多任务感知系统以 YOLOPv2 推理演示为核心,面向学习自动驾驶视觉感知、比较道路图像处理结果的使用者。页面支持上传图片、GIF 和视频,也可以从系统样例中按媒体类型筛选并分页选择输入。使用者设置置信度阈值、IoU 阈值、推理设备与处理模式后提交任务,查看处理进度和结果。
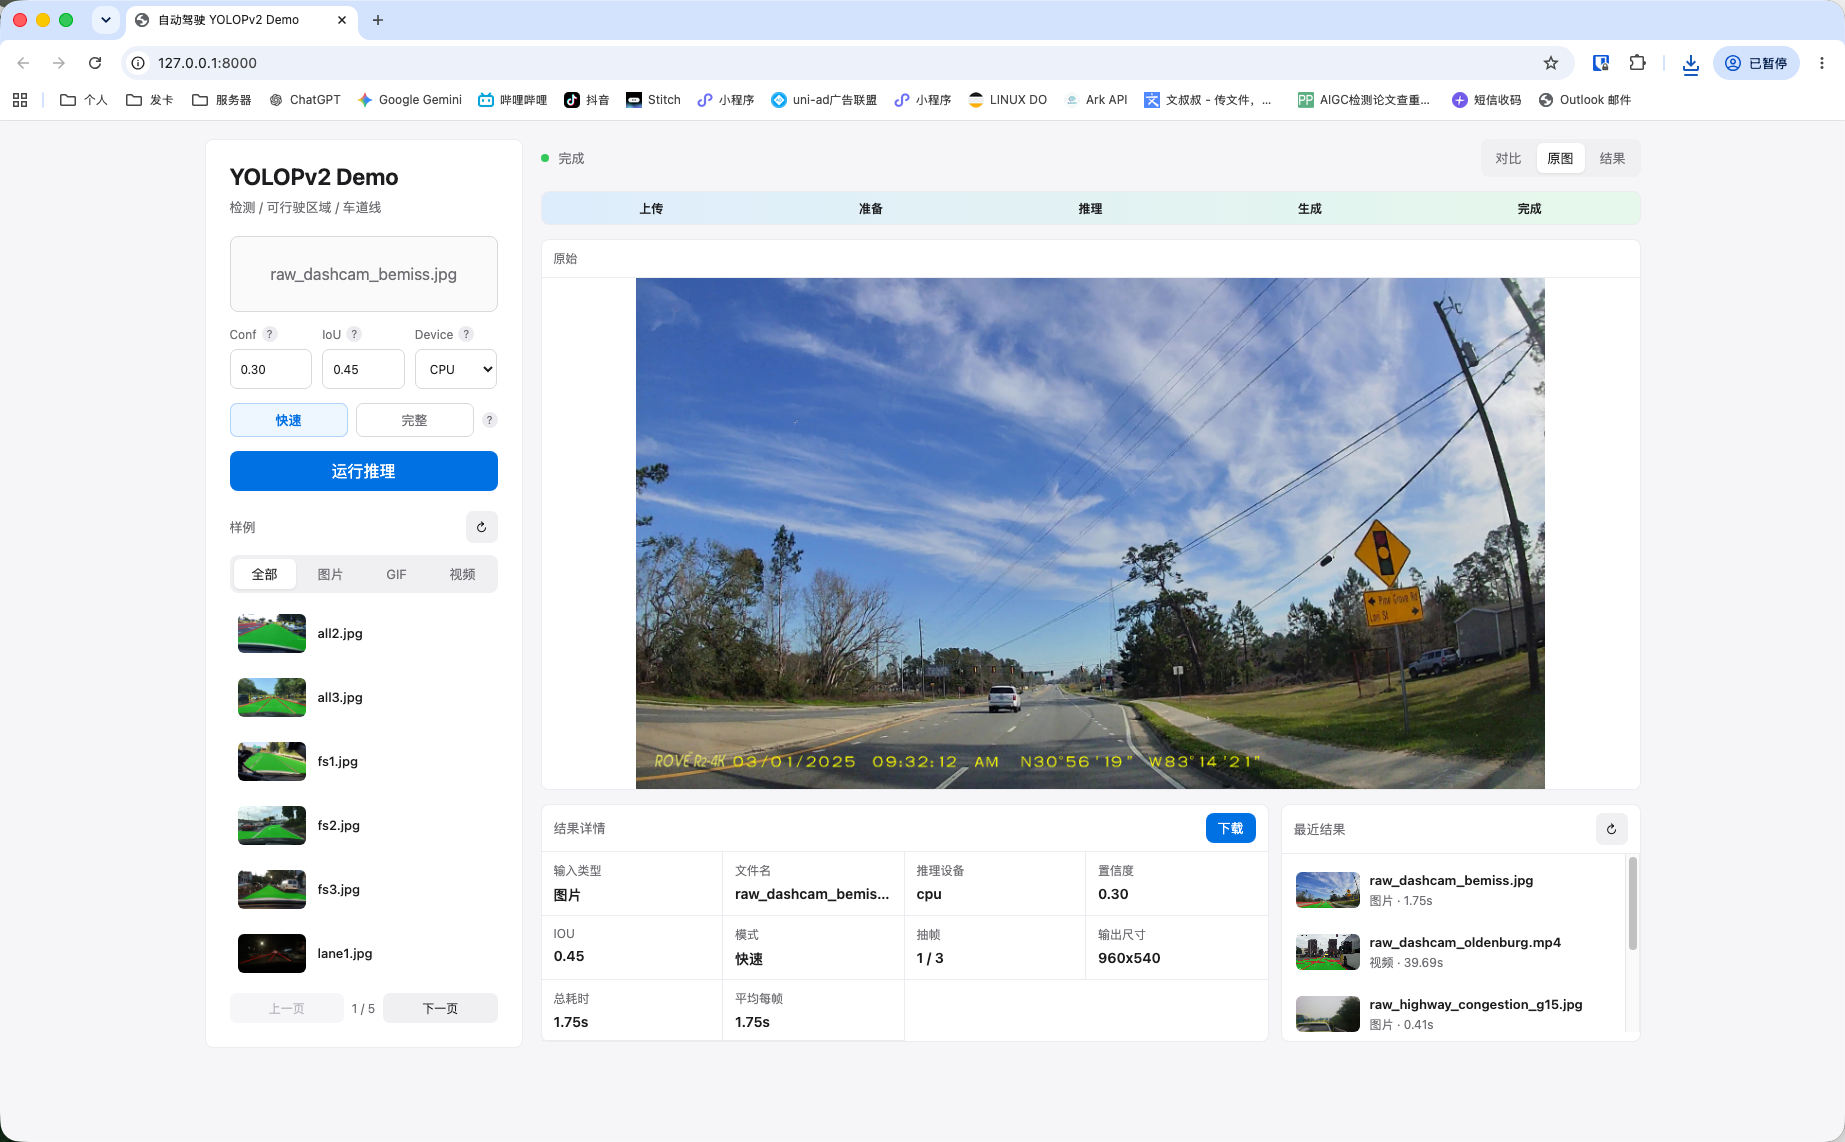
推理结果围绕道路场景的目标检测、可行驶区域与车道线感知进行展示。结果区可切换原图、结果和同屏对比视图,方便观察模型在不同道路画面中的输出差异。视频页面提供快速与完整模式,便于按演示需求选择处理范围。上传媒体由后端交给推理入口处理,结果文件通过专门接口返回。
系统使用 SQLite 保存推理历史,使用者可刷新记录、查看以前的任务与结果。典型场景包括对道路照片进行多任务感知演示、比较图片与视频的识别输出,以及通过历史记录复查实验。附件提供源码、实验报告、演示数据、视频、PPT 和答辩材料;模型权重需按项目配置另行准备。
用例图/使用场景
选择样例或上传媒体 → 设置推理参数与模式 → 提交推理 → 查看进度 → 对比原始画面和感知结果 → 查阅历史记录。现有用例图覆盖演示使用者的主要操作。
演示截图
技术栈
Python、PyTorch 与 Torchvision 负责模型相关计算,OpenCV、Pillow、NumPy 和 SciPy 用于媒体及数据处理;FastAPI、Uvicorn 与 python-multipart 提供页面和上传推理 API,SQLite 保存任务历史。前端采用 HTML、CSS 与 JavaScript。Matplotlib、Pandas、Seaborn、TensorBoard、tqdm、PyYAML 等是工程声明的数据处理、日志与脚本依赖。
项目资料附件
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-实验报告.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-截图.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-002-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-002-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-003-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-003-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-003-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-005-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-005-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-006-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-006-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-006-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-007.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-008.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-009.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-010.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-011.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-012-分片006.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-013.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-014-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-014-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-015.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片006.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-016-分片007.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-017.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-018.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-019.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-020-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-020-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-020-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-021-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-021-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-021-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-022.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-023-分片006.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-024.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-025.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-026-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-026-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-026-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-027.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-028-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-028-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-028-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-028-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-028-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-029.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-030-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-030-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-030-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-源码-031.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示PPT.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-001-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-001-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-001-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-001-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-001-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-002-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-002-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-002-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示数据-006.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片001.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片002.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片003.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片004.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片005.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片006.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片007.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片008.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-演示视频-分片009.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-答辩pdf.zip
- Python+PyTorch+OpenCV+FastAPI+SQLite-自动驾驶多任务感知系统-项目说明与数据库.zip
分片附件需全部下载并解压,按包内重组说明将同组 .part 文件按编号顺序二进制拼接,恢复原 ZIP 后解压。
定制服务:+v pink996611